دوربینهای 360 درجه خودرو، ابزاری کارآمد برای افزایش ایمنی و سهولت رانندگی، بهویژه هنگام پارک کردن و مانور در فضاهای محدود هستند. این سیستمها با ارائه یک نمای یکپارچه و
دید پرنده (Bird’s Eye View)از اطراف خودرو، به راننده کمک میکنند تا موانع را بهتر شناسایی کرده و تصمیمات آگاهانهتری اتخاذ کند. اما برای اطمینان از نمایش صحیح و بدون نقص این تصاویر و قابل اعتماد بودن کامل نمای 360 درجه، کالیبراسیون دقیق دوربینها ضروری است. کالیبراسیون دوربین 360 درجه، فرآیندی حیاتی است که عملکرد بهینه سیستم را تضمین میکند. در این مقاله، به صورت جامع و گامبهگام توضیح خواهیم داد که کالیبراسیون دوربین 360 درجه چیست، چرا اهمیت دارد و چگونه انجام میشود تا بتوانید از حداکثر پتانسیل این فناوری بهرهمند شوید.
کالیبراسیون دوربین 360 درجه چیست؟
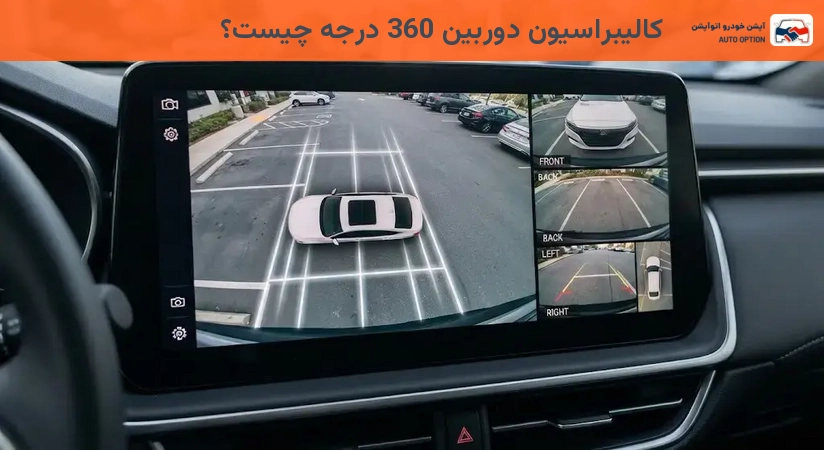
کالیبراسیون دوربین 360 درجه به فرآیند تنظیم دقیق دوربینهای متعدد نصب شده در اطراف خودرو گفته میشود که تصاویر آنها به صورت یکپارچه و بدون اعوجاج با یکدیگر ترکیب شوند و نمایی 360 درجه، واقعی و دقیق از محیط اطراف خودرو ارائه دهند. این فرآیند ضروری است؛ زیرا حتی دوربینهای یکسان نیز ممکن است به دلیل تفاوتهای جزئی در ساختار لنز، محل قرارگیری، فرسودگی یا حتی تغییرات دما، خروجیهای کمی متفاوتی داشته باشند. هیچ دو دوربینی خروجی کاملاً یکسانی تولید نمیکنند و کالیبراسیون دقیقاً برای جبران همین تفاوتها طراحی شده است. با انجام کالیبراسیون، اطمینان حاصل میشود که نمای
دید پرندهکه روی نمایشگر خودرو ظاهر میشود، کاملاً صحیح و قابل اعتماد باشد و راننده بتواند با اطمینان کامل به آن استناد کند. این شامل دو نوع کالیبراسیون است: کالیبراسیون درونی (Intrinsic) که به تنظیم پارامترهای داخلی هر دوربین، مانند اعوجاج لنز و مرکز نوری میپردازد، و کالیبراسیون بیرونی (Extrinsic) که موقعیت و جهتگیری دوربینها را نسبت به یکدیگر و نسبت به بدنه خودرو تنظیم میکند.
چرا کالیبراسیون دوربین 360 درجه اهمیت دارد؟
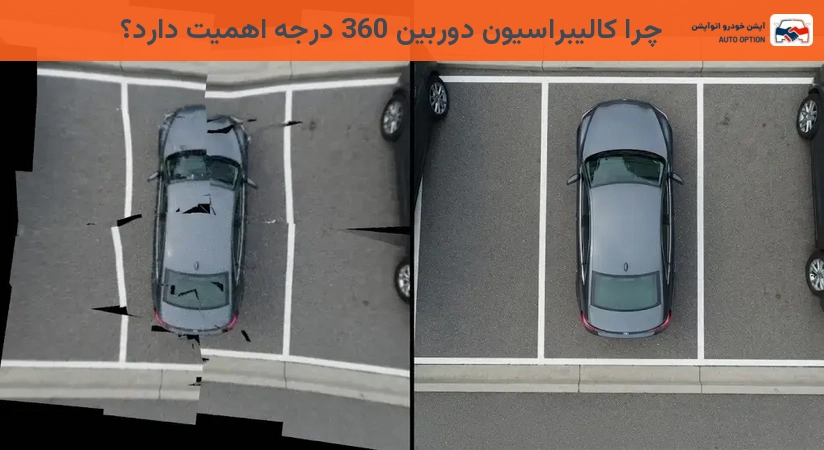
اهمیت کالیبراسیون دقیق دوربین 360 درجه فراتر از صرف زیبایی بصری است و مستقیماً با ایمنی و کارایی سیستم مرتبط است. یک سیستم کالیبره شده به درستی، مزایای متعددی به همراه دارد: اولاً، نمایی
دید پرندهکاملاً دقیق و بدون درز ارائه میدهد که به راننده امکان میدهد تا موقعیت خودرو را نسبت به موانع اطراف به طور کامل درک کند. این امر بهویژه هنگام پارک کردن در فضاهای محدود یا مانور در محیطهای شلوغ، به افزایش چشمگیر ایمنی و سهولت رانندگی کمک میکند. ثانیاً، از بروز خطاهایی مانند تصاویر نامتوازن، اعوجاج در خطوط راهنما و رنگهای نادرست جلوگیری میکند که میتواند به قضاوتهای اشتباه راننده و در نتیجه تصادفات احتمالی منجر شود. کالیبراسیون نامناسب میتواند دیدی تحریف شده ایجاد کند که ارزیابی فاصله و جهت را دشوار میسازد. در نهایت، کالیبراسیون صحیح، کارایی سیستمهای کمکی پارک و هشدار موانع را به حداکثر میرساند و با تضمین ارزیابی دقیق فاصله و پرسپکتیو صحیح، تجربه رانندگی ایمنتر و راحتتری را فراهم میآورد. کالیبراسیون در واقع بخش جداییناپذیری از فرآیند نصب سیستمهای دوربین 360 درجه است.
اجزای اصلی سیستم دوربین 360 درجه
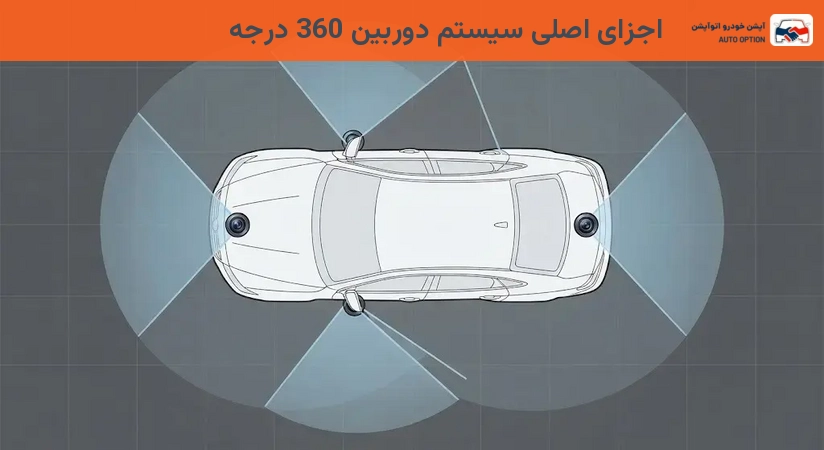
برای درک بهتر فرآیند کالیبراسیون، لازم است با اجزای اصلی سیستم دوربین 360 درجه آشنا شویم. این سیستم معمولاً شامل چهار تا شش دوربین با لنزهای زاویه باز است که به صورت استراتژیک در جلوپنجره (برای نمای جلو)، زیر آینههای جانبی (برای نماهای کناری) و عقب خودرو (برای نمای عقب) نصب میشوند. این دوربینها به یک واحد پردازش تصویر مرکزی متصل هستند که وظیفه جمعآوری، پردازش و ترکیب تصاویر خام را بر عهده دارد. این واحد، تصاویر جداگانه را به نمایی یکپارچه و بدون درز تبدیل میکند. حسگرهای مجاورتی نیز ممکن است برای ارزیابی دقیقتر فاصله اشیاء نزدیک به سیستم اضافه شوند تا اطلاعات تکمیلی به راننده ارائه دهند. در نهایت، خروجی پردازش شده روی نمایشگر (معمولاً سیستم اطلاعات و سرگرمی داشبورد یا HMI) به راننده نمایش داده میشود. کالیبراسیون اطمینان میدهد که تصاویر گرفته شده توسط هر یک از این دوربینها به درستی توسط واحد پردازش تصویر تفسیر و ترکیب شوند تا نمایی کلی، دقیق و مفید ارائه شود.
مراحل کالیبره کردن دوربین 360 درجه
کالیبراسیون دوربین 360 درجه فرآیندی دقیق است که معمولاً با استفاده از الگوهای کالیبراسیون و نرمافزار مخصوص انجام میشود. این فرآیند گامبهگام، دقت و صحت عملکرد سیستم را تضمین میکند.
آمادهسازی محیط و خودرو
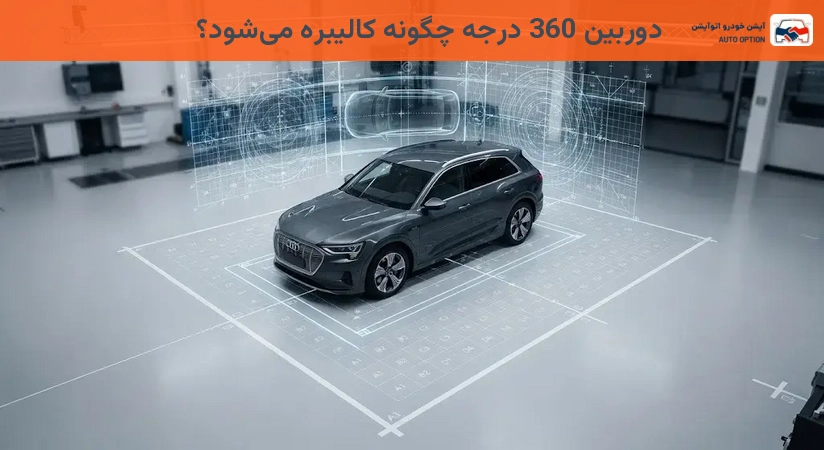
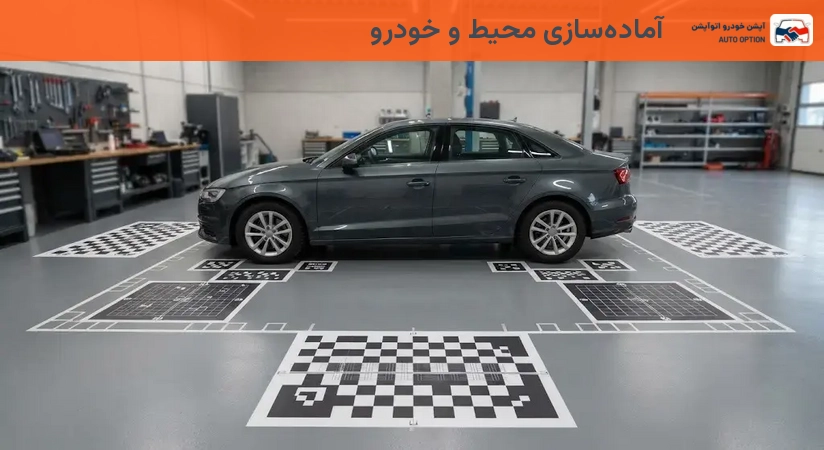
ابتدا خودرو باید در سطحی صاف و هموار پارک شود. این مرحله حیاتی است؛ زیرا هرگونه شیب یا ناهمواری میتواند در دقت کالیبراسیون اختلال ایجاد کرده و به خطاهای پرسپکتیو منجر شود. محیط اطراف خودرو نیز باید عاری از هرگونه مانع، سایه یا نور مستقیم خورشید باشد که میتواند در فرآیند شناسایی الگوها توسط دوربینها اختلال ایجاد کند. سپس، الگوهای کالیبراسیون مخصوص (معمولاً به شکل شطرنجی، دایرهای یا الگوهای متقارن دیگر که به عنوان
کالیبراسیون مت (Calibration Mat)شناخته میشوند) در نقاط مشخصی اطراف خودرو و با فواصل دقیق قرار داده میشوند. این الگوها به نرمافزار کمک میکنند تا نقاط مرجع را شناسایی کرده و اعوجاجهای لنز و موقعیت دقیق هر دوربین را محاسبه کند.
اتصال به نرمافزار کالیبراسیون
خودرو از طریق پورت OBD-II به دستگاه دیاگ یا کامپیوتر مجهز به نرمافزار کالیبراسیون مخصوص متصل میشود. این نرمافزار، رابط اصلی برای آغاز و هدایت فرآیند کالیبراسیون است و به تکنسین امکان میدهد تا با سیستم دوربین ارتباط برقرار کرده و تنظیمات لازم را اعمال کند. نرمافزارهای کالیبراسیون معمولاً توسط سازندگان خودرو یا شرکتهای تخصصی تولید میشوند.
شناسایی الگوها و تنظیمات اولیه
پس از اتصال، نرمافزار کالیبراسیون، تصاویر زنده را از هر چهار دوربین دریافت میکند. در این مرحله، نرمافزار به صورت خودکار یا با کمک اپراتور، الگوهای کالیبراسیون را در تصاویر هر دوربین شناسایی میکند. این نقاط مرجع برای محاسبه دقیق اعوجاج لنز هر دوربین و همچنین موقعیت و جهتگیری دقیق آن نسبت به بدنه خودرو و سایر دوربینها استفاده میشوند. این مرحله پایه و اساس کالیبراسیون دقیق را فراهم میآورد.
فرآیند کالیبراسیون خودکار یا دستی
برخی سیستمها دارای قابلیت کالیبراسیون خودکار هستند که نرمافزار با استفاده از الگوریتمهای پیشرفته، تنظیمات لازم را به صورت خودکار و با دقت بالا اعمال میکند. در سیستمهای دیگر، ممکن است نیاز به تنظیمات دستی جزئی توسط تکنسین باشد؛ مانند تنظیم دقیق گوشههای تصویر، تراز کردن خطوط راهنما، یا تنظیم رنگ و روشنایی برای هماهنگی بهتر بین تصاویر. در هر دو حالت، هدف نهایی ایجاد نمایی یکپارچه و بدون درز است.
ذخیره تنظیمات و بررسی نهایی
پس از اتمام فرآیند کالیبراسیون و اطمینان از صحت تنظیمات، دادههای کالیبراسیون جدید در واحد پردازش تصویر سیستم ذخیره میشوند. سپس، تکنسین باید عملکرد سیستم را با حرکت دادن خودرو و بررسی نمای 360 درجه روی نمایشگر، به دقت بررسی کند تا از صحت و دقت کالیبراسیون اطمینان حاصل شود. نمای نهایی باید یکپارچه، بدون اعوجاج، با خطوط راهنمای دقیق و پرسپکتیو صحیح باشد. این بررسی نهایی، تضمینکننده عملکرد بهینه سیستم در شرایط واقعی رانندگی است.
خطاهای رایج کالیبراسیون
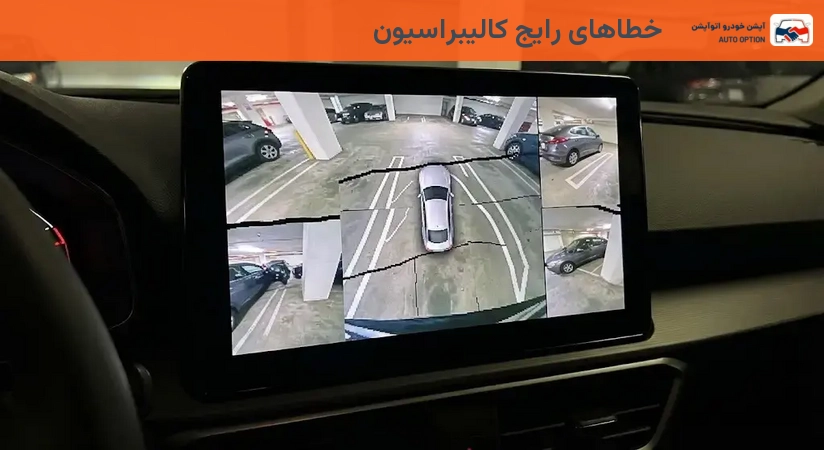
حتی با وجود دقت بالا، ممکن است در فرآیند کالیبراسیون خطاهایی رخ دهد که به عملکرد نامطلوب سیستم منجر شود. درک این خطاها به تشخیص و رفع سریع مشکلات کمک میکند.
- قرارگیری نامناسب الگوهای کالیبراسیون:اگر الگوها به درستی و در فواصل مشخص شده قرار نگیرند یا کج باشند، نرمافزار نمیتواند محاسبات دقیقی انجام دهد که به خطای دوخت تصاویر منجر میشود.
- سطح ناهموار:پارک کردن خودرو روی سطح شیبدار یا ناهموار میتواند باعث خطای دید دوربینها و در نتیجه کالیبراسیون نادرست شود؛ زیرا نرمافزار فرض میکند خودرو در سطحی کاملاً صاف قرار دارد.
- نورپردازی نامناسب:نور مستقیم خورشید، سایههای شدید یا نور کم محیط میتوانند در شناسایی دقیق الگوها توسط دوربینها اختلال ایجاد کرده و به خطاهای تصویری منجر شوند.
- مشکلات نرمافزاری:گاهی اوقات، اشکالات در نرمافزار کالیبراسیون، عدم بهروزرسانی آن یا ناسازگاری با سیستم خودرو میتواند به نتایج نادرست یا عدم تکمیل فرآیند منجر شود.
- نصب نادرست دوربینها:اگر دوربینها از ابتدا به درستی نصب نشده باشند (مثلاً کج باشند، شل باشند یا زاویه نامناسبی داشته باشند)، کالیبراسیون نمیتواند نقص فیزیکی را به طور کامل جبران کند و تصویر نهایی همواره دارای اعوجاج خواهد بود.
این خطاها میتوانند به صورت تصویر کج، خطوط راهنمای نامتوازن، دوخت نامناسب تصاویر در نمای 360 درجه، یا حتی رنگهای غیرطبیعی ظاهر شوند که همگی تجربه رانندگی را مختل میکنند.
زمان نیاز به کالیبراسیون مجدد
کالیبراسیون دوربین 360 درجه فرآیندی یکباره نیست و در شرایط خاصی نیاز به تکرار دارد تا عملکرد بهینه سیستم حفظ شود. مهمترین مواقعی که نیاز به کالیبراسیون مجدد است، عبارتند از:
- پس از تعویض هر یک از دوربینها:هر دوربین جدیدی که نصب میشود، دارای ویژگیهای لنز و موقعیت کمی متفاوت است و نیاز به کالیبراسیون دارد تا با سایر دوربینها هماهنگ شود.
- پس از تصادفات یا تعمیرات بدنه:اگر خودرو دچار تصادف شود یا بخشهایی از بدنه که دوربینها روی آن نصب هستند، تعمیر شوند، ممکن است موقعیت فیزیکی دوربینها تغییر کرده و نیاز به کالیبراسیون مجدد باشد.
- مشاهده ناهنجاری در تصویر:اگر متوجه شدید که نمای 360 درجه دچار اعوجاج، نامتوازنی، خطای دوخت یا عدم تطابق رنگ شده است، این نشانهای واضح از نیاز به کالیبراسیون مجدد است.
- پس از بهروزرسانیهای نرمافزاری عمده:گاهی اوقات، بهروزرسانیهای اساسی در سیستم اطلاعات و سرگرمی خودرو یا نرمافزار دوربین ممکن است نیاز به کالیبراسیون مجدد را ایجاب کند تا تنظیمات جدید به درستی اعمال شوند.
- پس از تنظیمات جلوبندی یا تعویض لاستیکها:در برخی موارد، تغییرات عمده در هندسه خودرو میتواند بر زاویه دید دوربینها تأثیر بگذارد و کالیبراسیون مجدد را ضروری سازد.
نتیجهگیری
کالیبراسیون دوربین 360 درجه گامی حیاتی برای اطمینان از عملکرد صحیح و ایمن این سیستم پیشرفته در خودروها است. این فرآیند نه تنها کیفیت بصری نمای
دید پرندهرا تضمین میکند، بلکه به طور مستقیم بر ایمنی رانندگی، سهولت پارک کردن و دقت سیستمهای کمکی راننده تأثیر میگذارد. با درک اهمیت این فرآیند، مراحل انجام آن و آگاهی از زمان نیاز به کالیبراسیون مجدد، میتوان از مزایای کامل سیستم دوربین 360 درجه بهرهمند شد و تجربه رانندگی ایمنتر و راحتتری را تجربه کرد. همواره توصیه میشود کالیبراسیون توسط تکنسینهای متخصص و با استفاده از تجهیزات مناسب و نرمافزارهای بهروز انجام شود تا از دقت و صحت عملکرد سیستم اطمینان حاصل شود.
